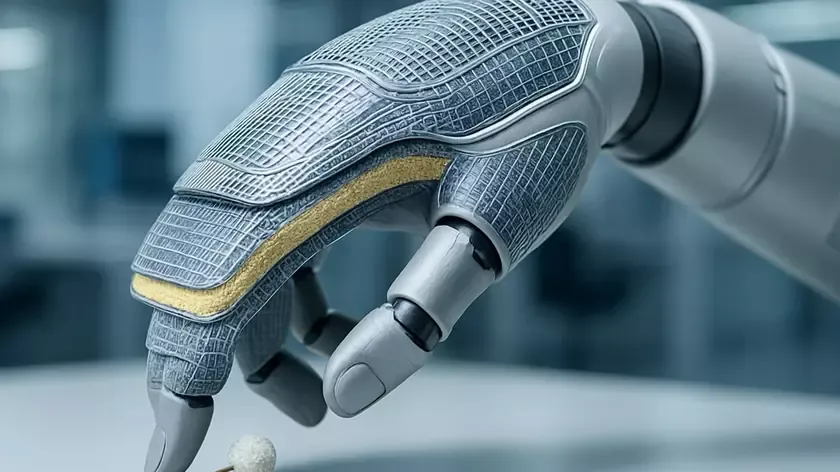
Tesla подала патентную заявку на технологию гибкой тактильной поверхности, которая может стать электронной кожей для роботизированных рук. Изобретение описывает метод печати датчиков на плоскости, а не их сборку по отдельности.
Согласно заявке, конструкция представляет собой материал из двух гибких слоев с проводящими участками и сжимающимся слоем посередине. При касании структура деформируется, что позволяет измерять давление емкостным или пьезорезистивным методом. В качестве основы планируется использовать термопластичный полиуретан, полиимид или полиэтилентерефталат.
Ранее по теме: Tesla собирает руки Optimus вручную из-за сложности конструкции.
Главной особенностью метода является трафаретная печать проводящей пасты на плоском материале с последующей термоформовкой для придания трехмерной формы. Это позволяет покрытию повторять изгибы пальцев и ладоней без жестких деталей. Хотя в документе прямо не упоминается гуманоид Optimus, технология может найти применение в его будущих версиях для обеспечения обратной связи.
Ранее по теме: В Китае представили первого гуманоидного робота с полностью отечественной архитектурой.
Стоит учитывать предварительный характер разработки: в патентной заявке отсутствуют точные данные о разрешающей способности сенсоров и сроке их службы.

Обсуждение в Telegram ↗